

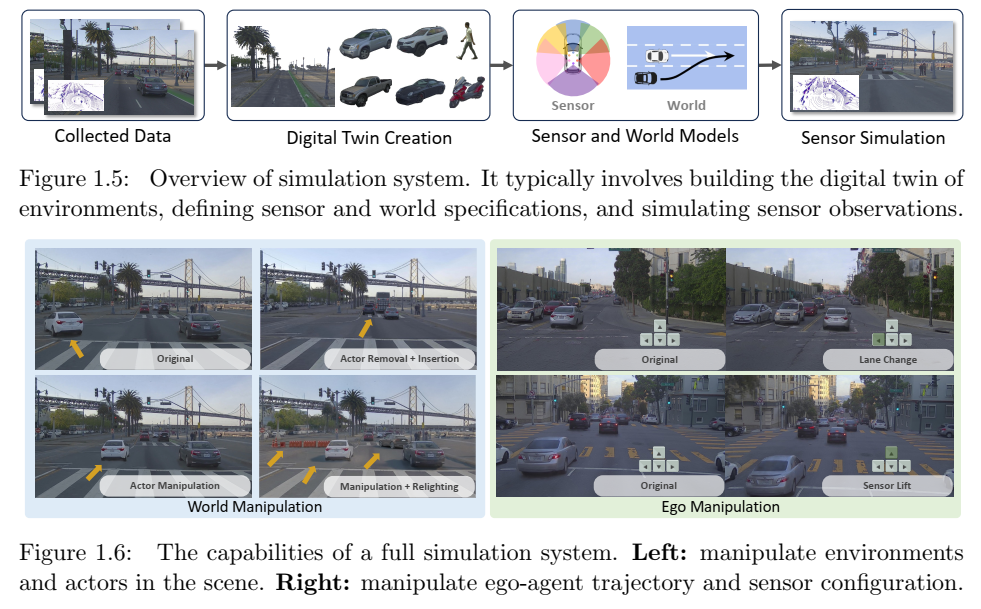
当智能体观察物理世界并与物理世界互动时,智能就会出现。然而,获得足够的现实经验来支持此类功能的成本高昂、扩展缓慢,并且受到安全考虑的限制。因此,现实世界建模和仿真对于开发人类水平的智能体(例如自动驾驶汽车和通用机器人)至关重要,因为它们为以安全、可控、反应性和成本效益的方式训练和评估此类系统提供了原则范式。在本文中,我们提出了一个在物理世界中生成真实模拟的通用框架。我们研究如何构建高保真和可编辑的数字孪生来捕获场景结构和动态,以及如何利用这些表示在开环和闭环设置中生成真实的多模态感知数据。
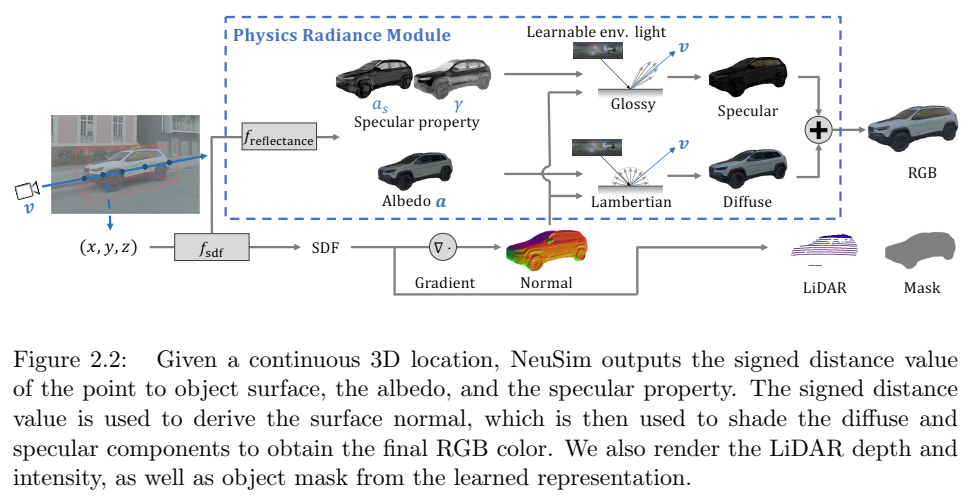
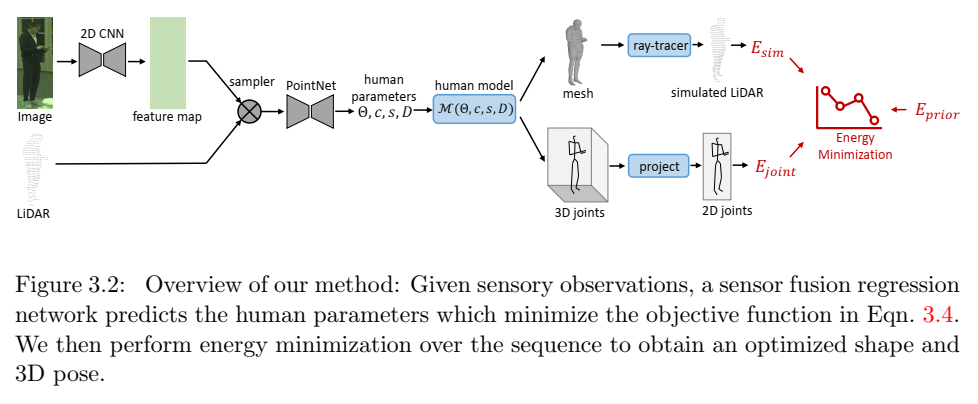
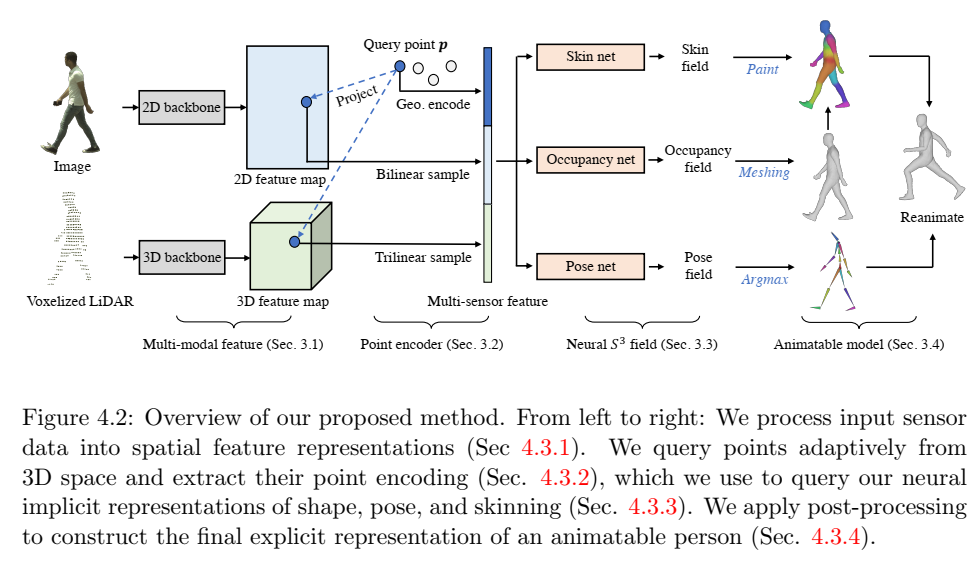
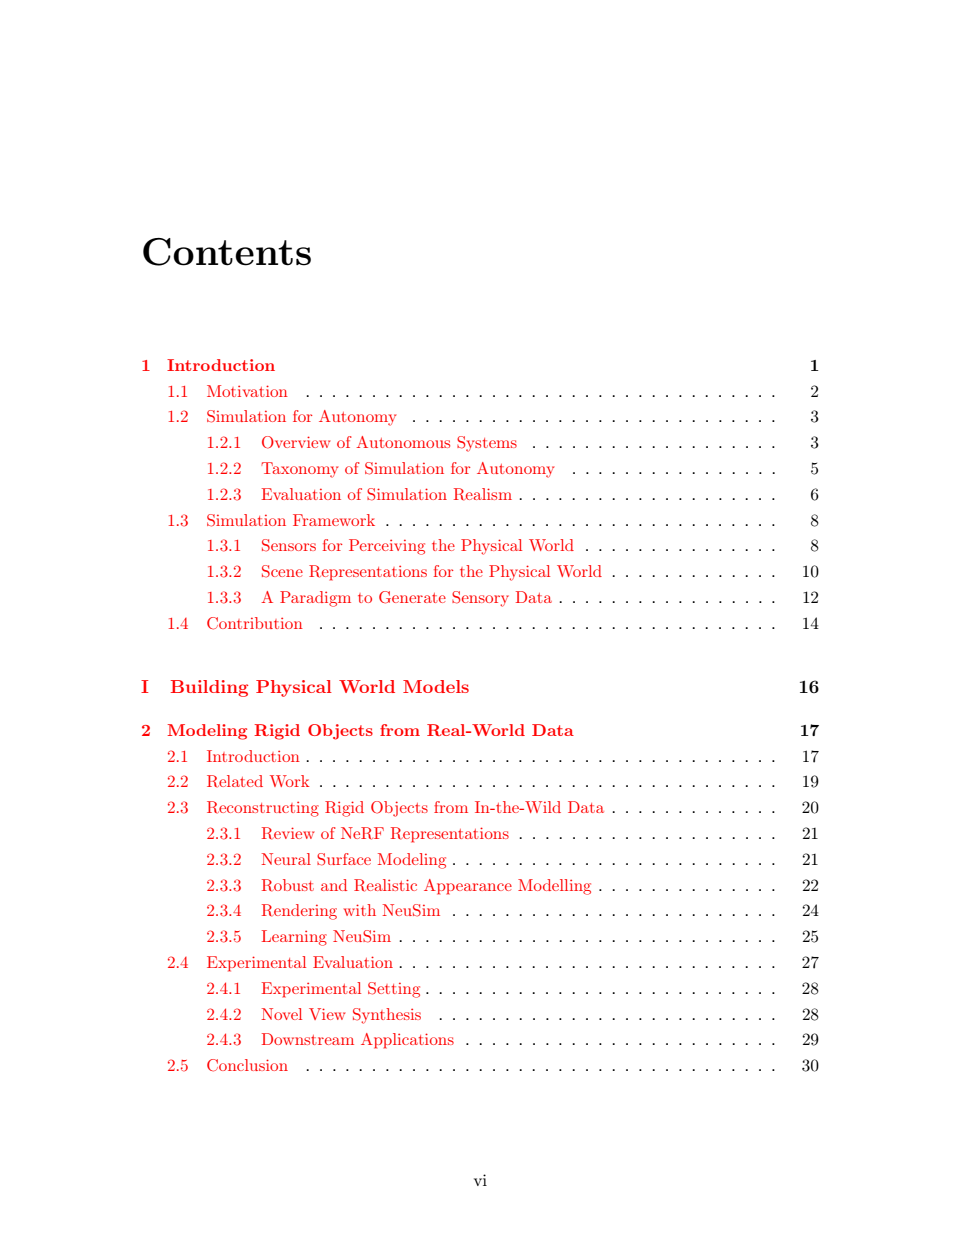
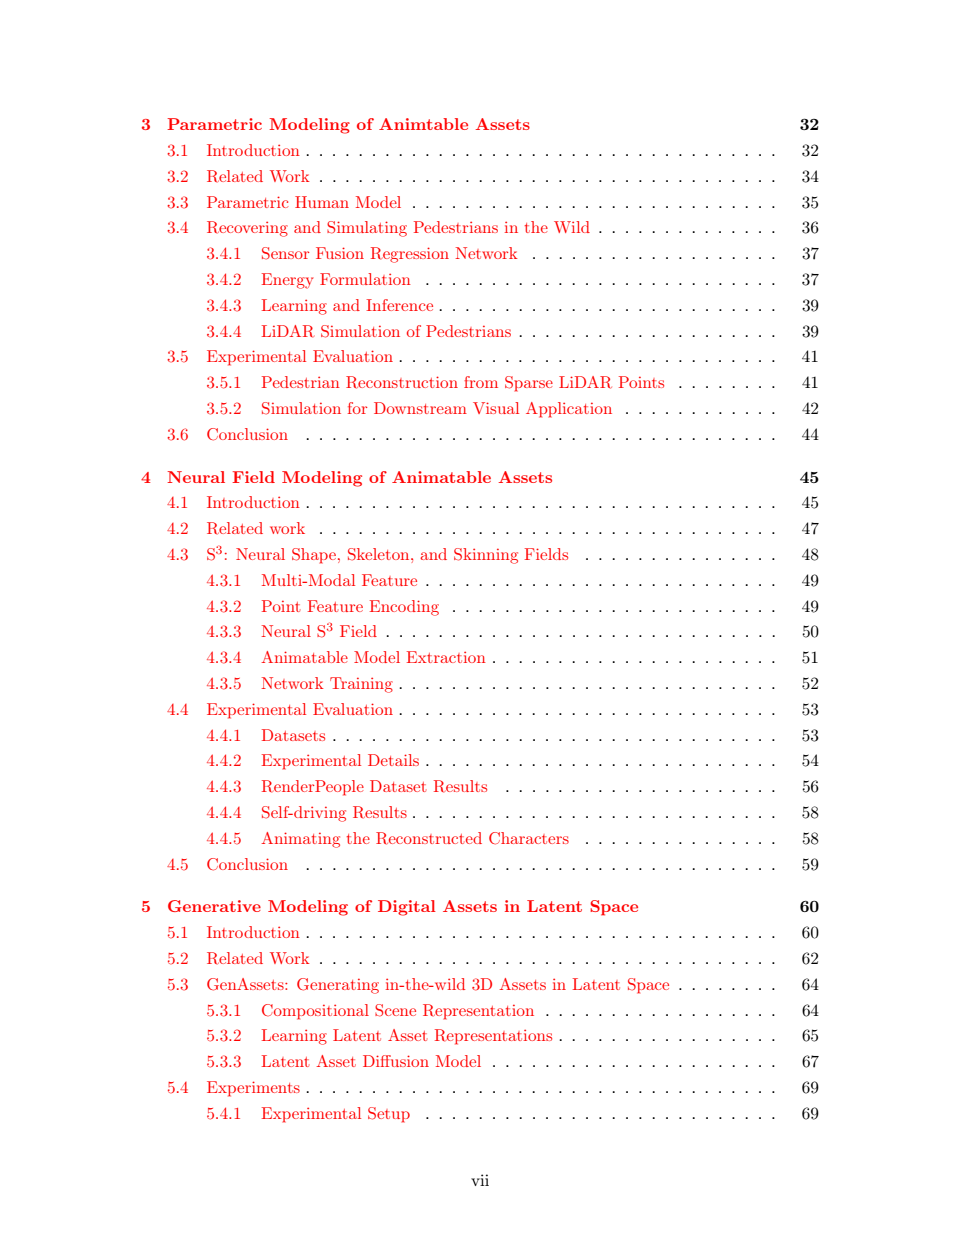
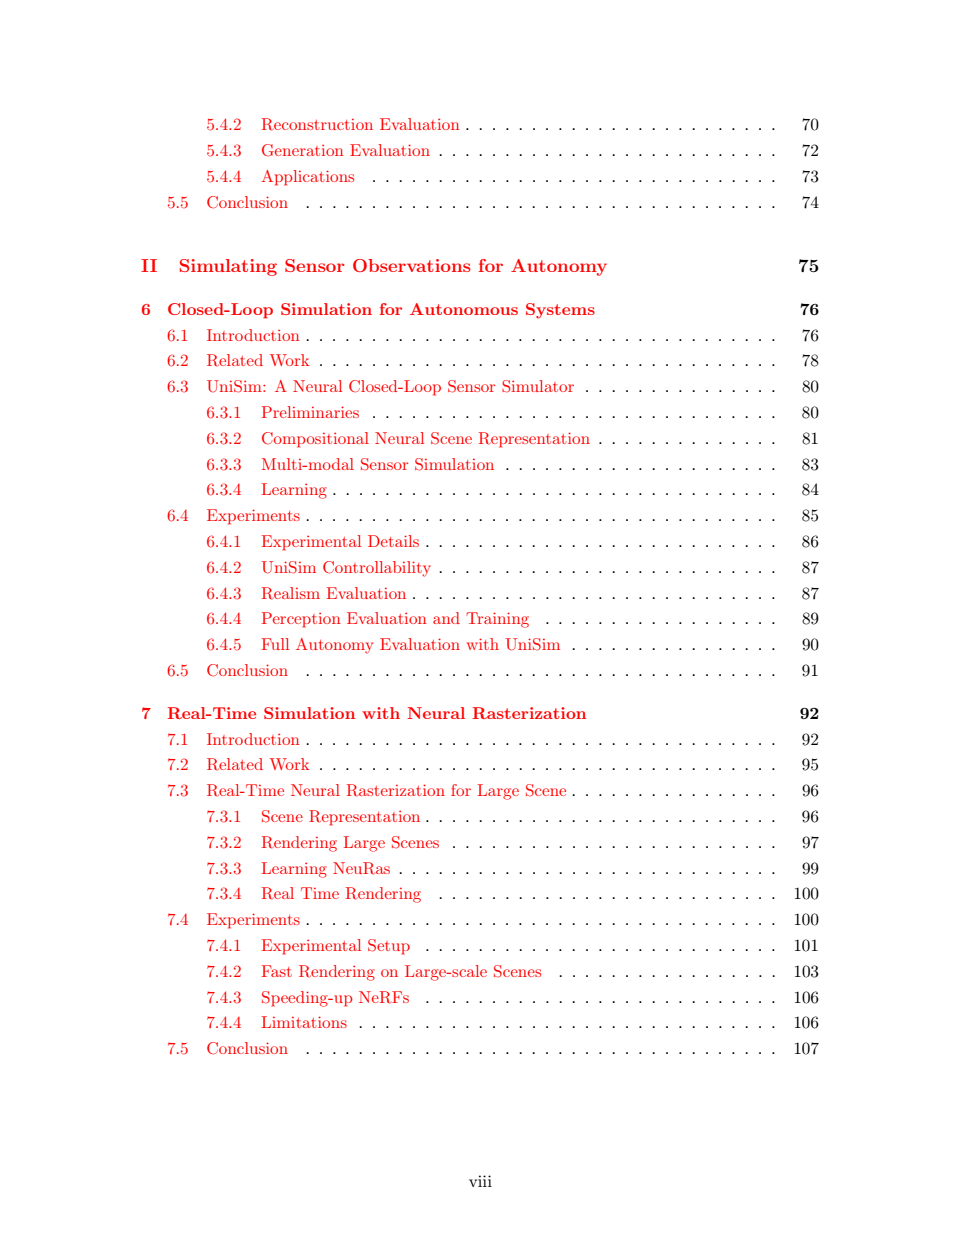
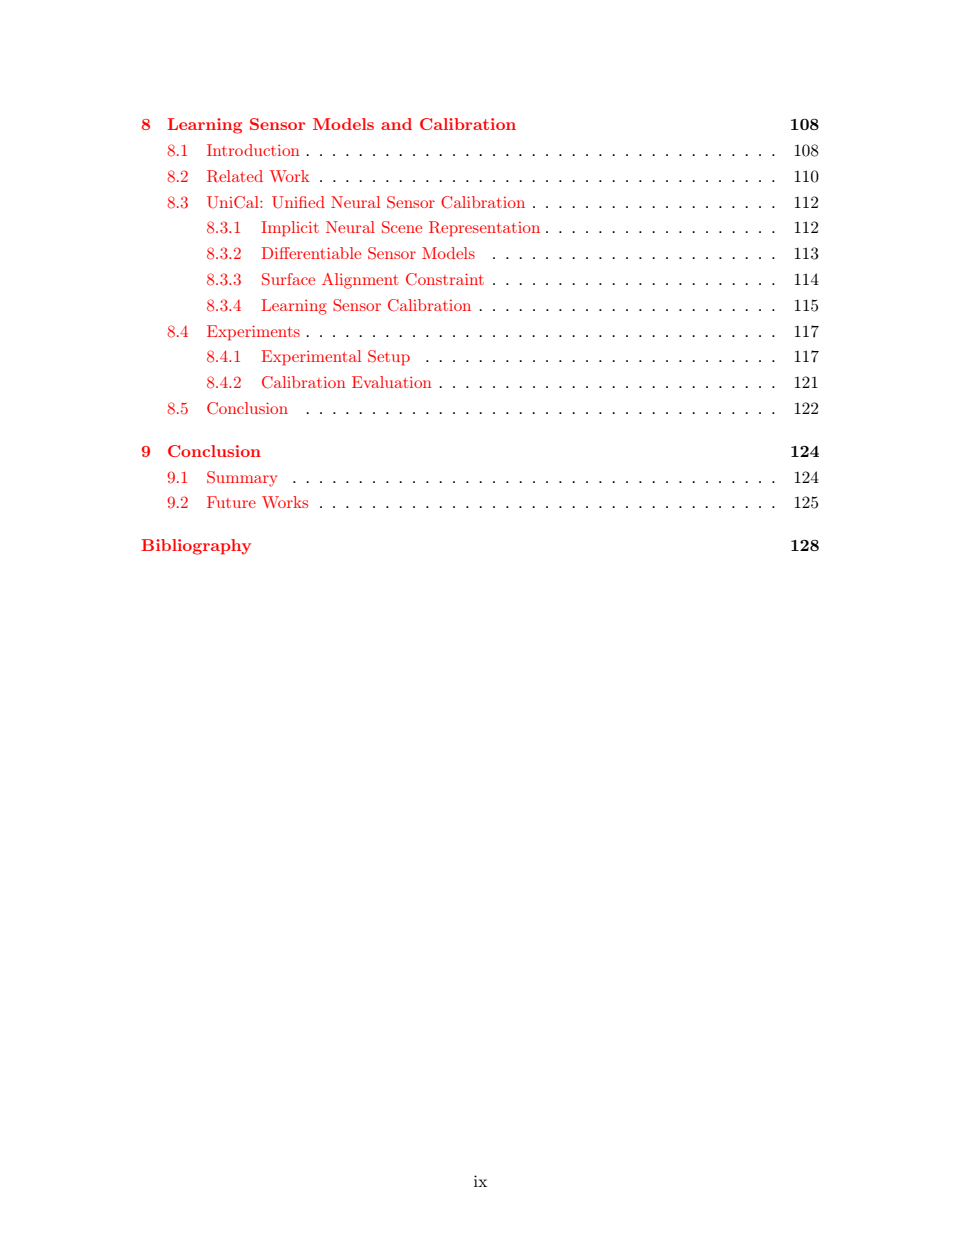
本论文分为两部分。第一部分开发有效创建现实世界数字孪生的计算工具,包括从刚性对象到动态元素的 3D 重建和内容生成方法。这些工具有助于创建高度准确且可重复使用的数字环境,支持智能系统的可扩展实验。第二部分侧重于对物理世界进行建模并生成真实反映现实世界观察结果的感官数据。我们的模型不仅可以重现复杂的现实世界场景,还可以创建超出观察到的新颖场景。至关重要的是,我们不仅在受控环境中研究这些问题,而且还在更具挑战性的野外环境中研究这些问题,最终将部署最终的模型。总之,本文的贡献通过实现用于训练和评估自主系统的真实、可扩展和交互式世界模拟模型,推进了世界建模和模拟的最先进水平,并对现实世界的自动驾驶汽车平台产生了明显的影响。
论文题目:Toward Scalable World Modeling and Simulation for Autonomy
作者:Ze Yang
类型:2026年博士论文
学校:University of Toronto(加拿大多伦多大学)
请索引第152篇博士论文
 |  |

内容中包含的图片若涉及版权问题,请及时与我们联系删除

评论
沙发等你来抢