

论文标题:RangeDet:In Defense of Range View for LiDAR-based 3D Object Detection 论文链接:https://arxiv.org/abs/2103.10039 作者单位:国科大 & 图森未来 & 中科院
表现SOTA!性能优于PointPillars、PV-RCNN等网络,代码即将开源!
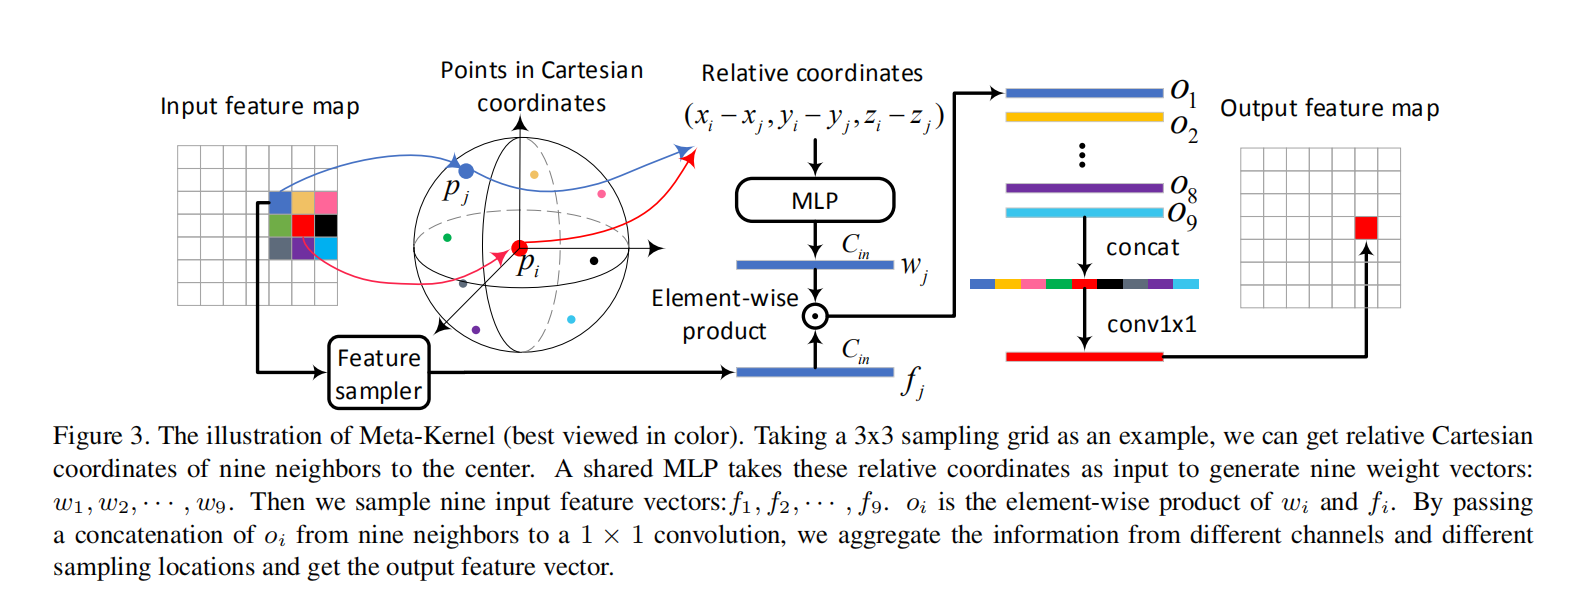
在本文中,我们提出了一种anchor-free的基于LiDAR的单阶段3D目标检测器:RangeDet。与以前的工作最明显的区别是我们的方法完全基于range view表示。与常用的voxelize或鸟瞰视图(BEV)表示相比,range view表示更加紧凑并且没有量化误差。尽管有将其用于语义分割的工作,但其在目标检测中的性能在很大程度上落后于体素化或BEV对应物。我们首先分析现有的基于范围视图的方法,并发现两个以前的工作忽略的问题:1)附近和远处物体之间的尺度变化; 2)特征提取中使用的2D范围图像坐标与输出中使用的3D笛卡尔坐标之间不一致。然后,我们故意设计三个组件来解决RangeDet中的这些问题。我们在大型Waymo开放数据集(WOD)中测试RangeDet。我们最好的模型在车辆/行人/骑自行车的人身上达到了72.9 / 75.9 / 65.8 3D AP。这些结果大大优于其他基于距离视图的方法(在车辆检测中约为20 3D AP),并且总体上可与最新的基于多视图的方法相提并论。代码将是公开的。
内容中包含的图片若涉及版权问题,请及时与我们联系删除

评论
沙发等你来抢